车牌识别系统识别速度几秒算正常,云南停车场道闸收费多少钱
硬件安装位置的现场校准
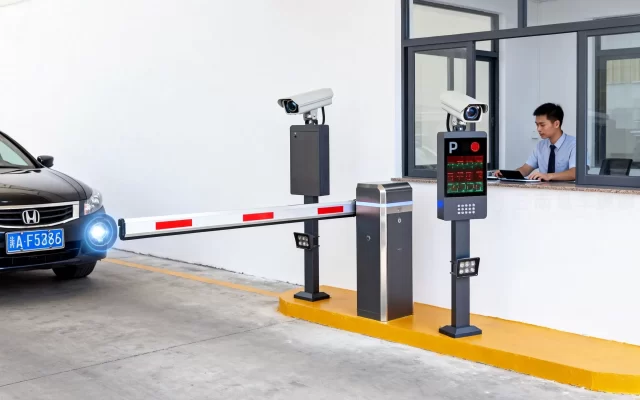
道闸杆前的地感线圈位置太靠近闸杆,会导致触发晚而识别时间不够。正确做法是让线圈距道闸杆约3米(小车车身长度),保证触发后车辆尚有足够时间匀速驶近。同时,相机俯仰角建议控制在10°至15°,水平偏转角不超过10°,这样可减少车牌形变带来的特征提取耗时。
光线环境对识别速度的制约
夜间逆光是速度杀手。当大灯直射镜头时,相机自动增益会降低整体亮度,导致车牌区域对比度不足,算法需要多次迭代补算。使用“偏振镜+频闪灯”组合能有效削减挡风玻璃反光。业内专家指出,夜间场景下,补光灯的同步频率必须与相机帧率严格匹配(常见为25fps),否则画面闪烁会造成算法重试,白白浪费150ms以上。
一个实测数据参考
场景类型 常见速度区间 达标判定线 推荐处置方式
小区/园区入口 300ms-600ms 不超500ms 软件调优,必要时加补光
车牌识别系统识别速度多少秒算正常?行业共识是在300-500毫秒区间,也就是0.3到0.5秒,多数情况下人眼几乎无感。低于200毫秒可能伴随识别率下降,超过800毫秒则会让闸杆抬起显得拖沓,在早晚高峰容易引发排队焦虑。下面我们从速度判定标准、影响因素、实测方法三个维度拆解这个问题。
车牌识别系统多少毫秒算正常:硬件与算法的平衡点
当前市面上的主流高清车牌识别一体机,普遍标称识别速度在300ms以内。这个数据通常是在实验室理想光照、标准车牌、无遮挡环境下测得的。到了实际停车场,进出通道的逆光、夜间大灯直射、雨雾天气都会拖慢识别节奏。
行业共识认为,从车辆触发线圈(或视频检测点)到显示屏亮出车牌结果,300ms-500ms是一个合格的民用级区间。在高速出入口场景,ETC门架上的车牌识别摄像机要求更苛刻,通常需要做到200ms内输出结果以匹配车速。而在园区、小区、商超等低速场景,500ms其实已完全够用。
识别速度由哪些部分构成
车牌识别不是一瞬间完成的动作,它分三截走。第一截是图像采集,相机抓拍一帧或连续几帧画面,耗时约50ms至100ms。第二截是车牌定位与字符分割,算法在画面里框出车牌区域,再把汉字、字母、数字切分开,这一步最耗时,通常占整体时间的50%以上。第三截是字符识别与结果输出,把切分好的字符丢给深度学习模型比对,最后把结果传给道闸或收费系统。
识别算法快与稳之争
部分老式或低端设备为了追求速度,会牺牲处理分辨率,用低像素图快速出结果,这就会导致蓝牌和绿牌在某些角度下误判。近年来,多数厂商转向了“快而稳”的折中方案,即首帧快速出结果(300ms左右),如果置信度不够,再利用后续1-2帧做复核(总计不超过600ms),这样既保证响应速度,又把误识率压到较低水平。
核心结论是:速度与识别率在硬件成本恒定时是一对矛盾,一味求快可能导致“快而错”。
不同场景下的速度需求如何选型
把识别速度代入真实场景,你会发现“正常”是个动态值。
社区与写字楼:350ms-500ms是黄金区间
这种场景车辆基本怠速或停车刷卡,司机不赶时间。需要重点关注的是车牌识别系统识别速度慢怎么办,这往往源于设备老化或光线干扰,而不是参数设置错误。我们曾接触过某物业项目,原设备识别速度常在800ms上下,司机等待感明显,更换为400ms级别的设备后,投诉率显著下降。在停车场改造中,400ms附近的设备性价比最高,对道闸抬杆时间(通常在1秒左右)不构成瓶颈。
无人值守停车场:速度与费效比的博弈
无人值守停车场的痛点在于“兜底能力”。行业共识认为,识别速度不能只看单次最快值,要关注“平均无故障识别速度”——即连续100次过车中,有多少次能在500ms内完成。如果这个比例低于90%,就意味着有10%的车可能在道闸前卡顿。所以选择此类设备,务必向厂商索要批次抽检的500ms内完成率数据,而不是宣传页上的最大速度。
高速与城市快速路:硬指标在250ms内
高速场景车辆以80km/h-120km/h通过抓拍点,车辆在200ms内会位移5-7米。行业内的高速车牌识别系统,要求从触发到上传结果不高于250ms,否则与后端收费系统的数据衔接会产生延迟。这类设备往往单价更高,且对补光灯同步要求严格。
车牌识别系统识别率低怎么解决:从调试到部署的实操清单
如果现场反馈“反应太慢”,不要急着换硬件。按以下顺序排查,多数问题能解决。
软件与参数层面的提速路径
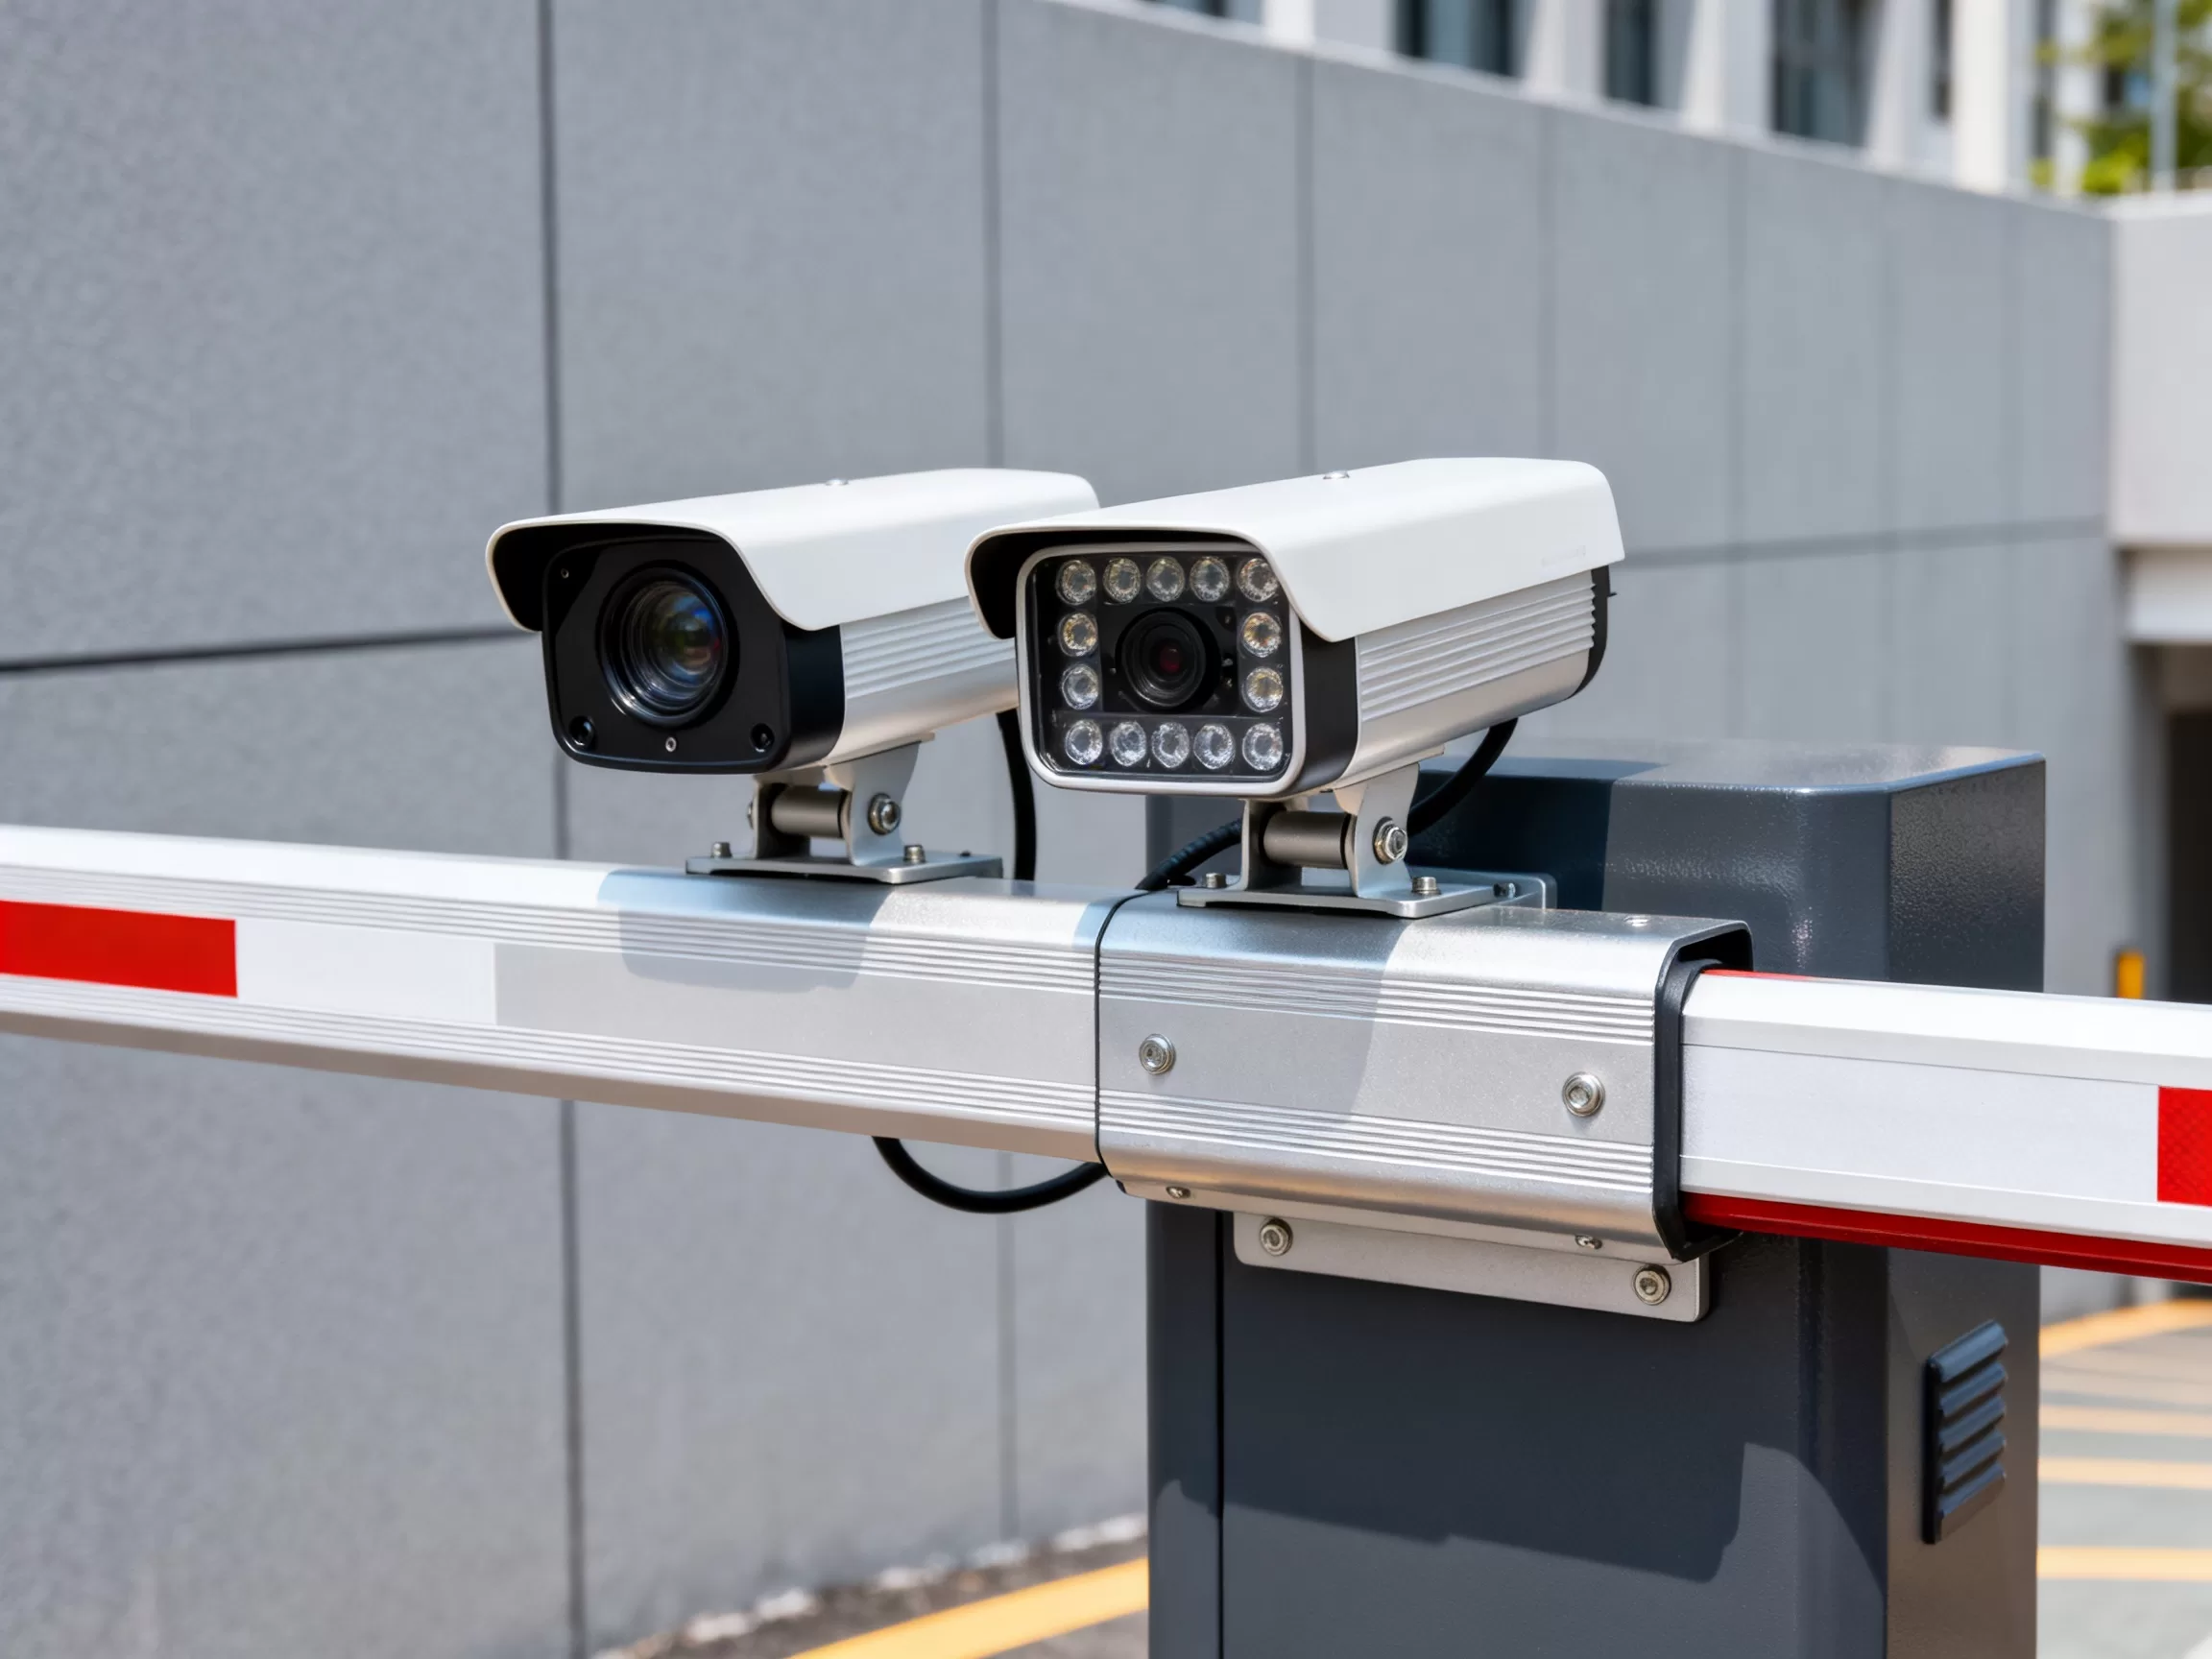
首先检查触发模式,优先使用“视频流检测+线圈触发”组合,纯软件识别虽省布线,但CPU占用率高会拖慢算法运行。其次,将相机曝光模式改为“快门优先”,避免夜间自动拉长曝光导致帧率掉到10fps以下。再者,关闭不必要的视频流或OSD叠加功能,减少编码负载。实践表明,仅优化这几个参数,部分设备的单次识别时间可缩短100ms至150ms。
商场地下车库 400ms-700ms 500ms内完成率≥90% 优先更换GPU模组
城市路内停车 200ms-400ms 250ms内完成 使用专用高速抓拍单元
高速收费站 150ms-250ms 200ms内完成 仅限工业级设备代维
车载移动端识别速度为何不稳定
现在不少方案把识别端从相机挪到后端服务器或手机APP上。图像需经网络上传,网络延迟成为新增变量。如果停车场出口使用云识别,建议只接受同城机房(延迟小于10ms)的服务器,跨省节点会额外增加150ms以上的网络耗时,叠加识别时间,总耗时极可能突破1秒。
车牌识别系统哪家好:速度参数外的甄别技巧
选型时不要只对比标称毫秒数。重点观察测试视频里“脏污车牌”的识别耗时——泥点遮挡时,好的算法会多用100ms去进行置信度修正,而劣质算法直接报错。另外,问清楚是否为“端侧识别”(前端独立完成),端侧识别避免了网络波动,对停车场这类固定场景更稳定。
关于识别速度和识别率的常见疑问解答
车牌识别系统识别速度慢怎么办?
先看后台日志中“平均处理帧率”是否低于15fps,若是,检查相机码流设置并恢复默认参数。再看触发信号是否延迟,地感线圈到控制器的接线若过长(超过10米)或与强电并走,会产生干扰导致触发滞后。最后看算法库版本,部分旧版本对新能源绿牌的字符集支持不完整,会额外多花时间做二次校验。
识别速度能通过改软件无限拉快吗?
不能。受到芯片算力上限的物理约束,一味调快会牺牲对多角度车牌的鲁棒性。当车辆以倾斜角大于30度驶入时,识别速度可能瞬间翻倍。因此,选硬件时关注“端侧算力TOPS值”比只盯毫秒数更科学,4TOPS是当前可靠型的入门线。
在哪些地域该选更高速度的设备?
北方冬季寒冷地区用缓慢的电子快门容易拖影,推荐用全局快门相机并确保低温加热模块正常。南方便利店门口的光伏车牌识别,若装在高处,夜间补光不足会显著拖慢速度,需额外评估低照度性能。至于雨后反光严重的环氧地坪车库,任何设备都可能因反光导致误触发,此时限速5km/h缓行通过才是“最快的速度”。
回到最初的问题,300ms到500ms是绝大多数场景下的正常值。追求这个区间内的稳定表现,比追求极限数值更有实际意义。判断设备是否正常,建议连续观察20辆车通过时的实际耗时,剔除新车临牌或脏污车牌的干扰项,若平均未超过600ms,即可视为运行健康。衡量一套识别系统的优劣,最朴素的标尺是在本地雨天、夜间、逆光的组合考验下,它依然能按“秒”给出正确答案,而不是白屏转圈。